Solo-12
Open Dynamic Robot Initiative · Germany · Tübingen · research
Plates · credit and license on each
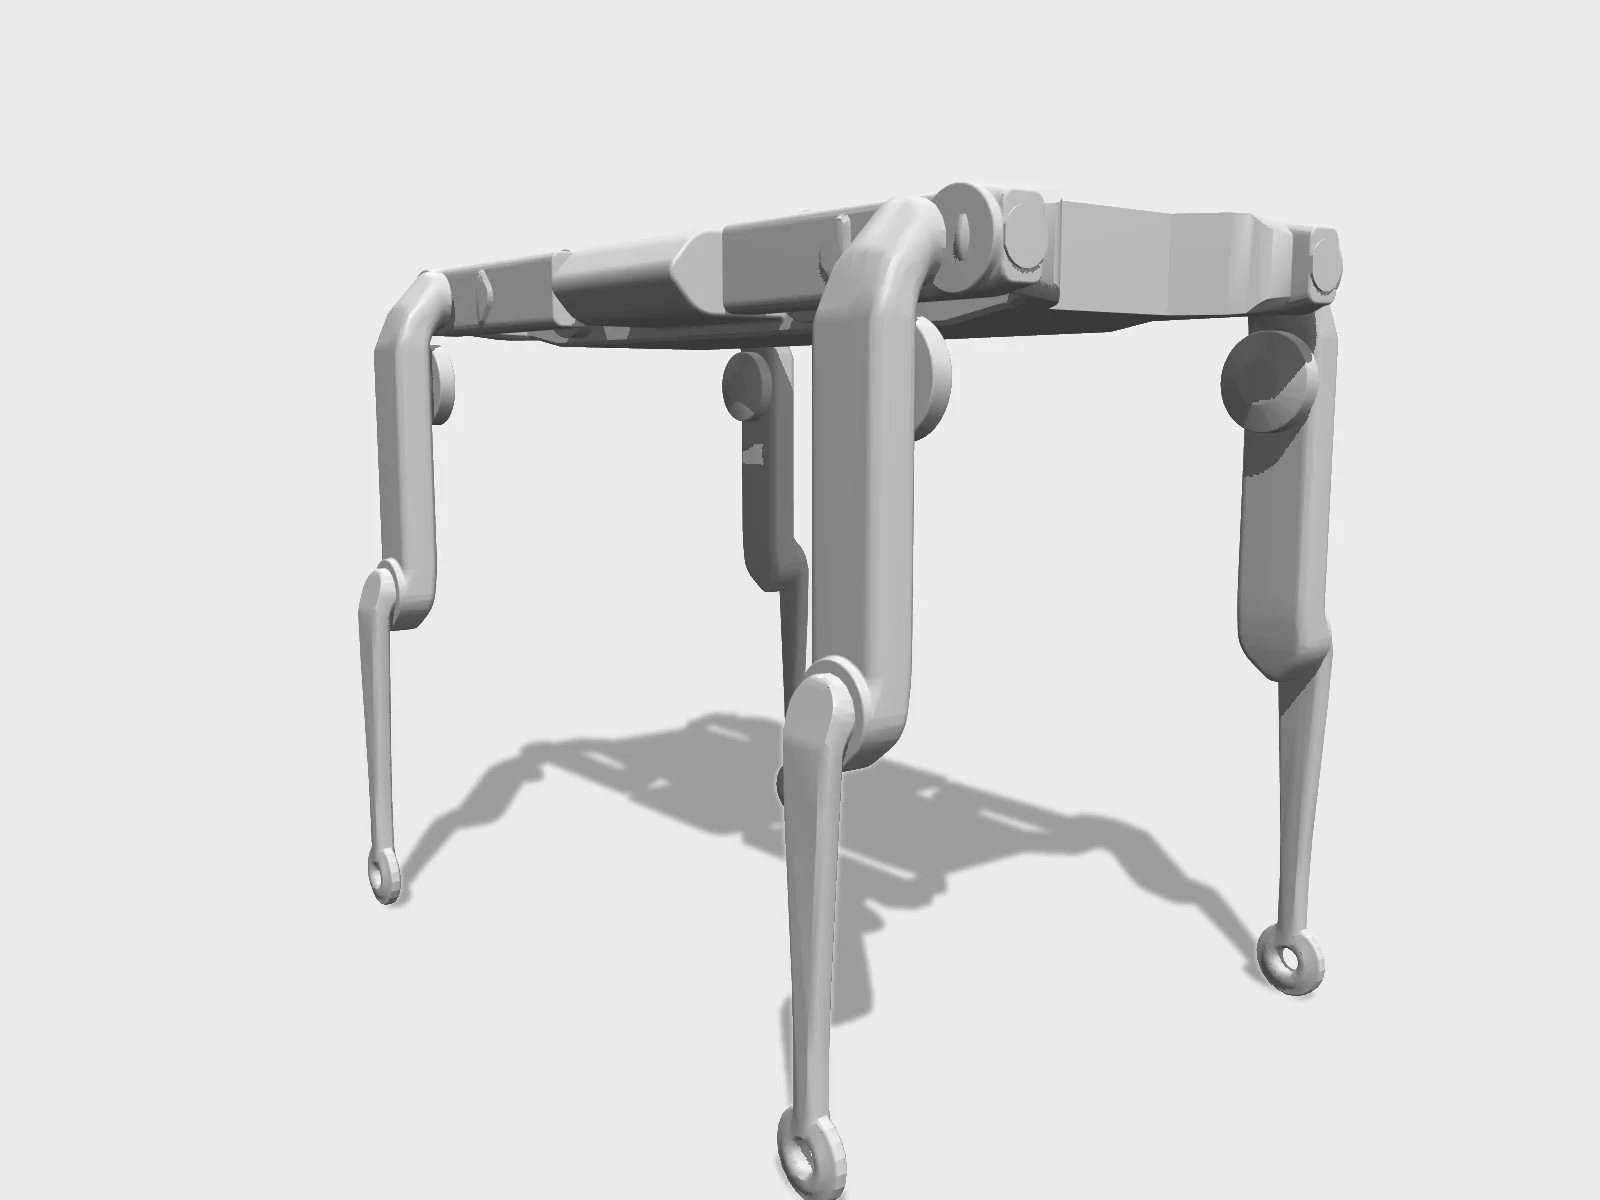
Studio render of the published URDF (xacro), the model's zero pose. Geometry only; colours are the model's own materials.Rendered by Hyperspawn from open-dynamic-robot-initiative/robot_properties_solo (BSD-3-Clause) · Hyperspawn render · source 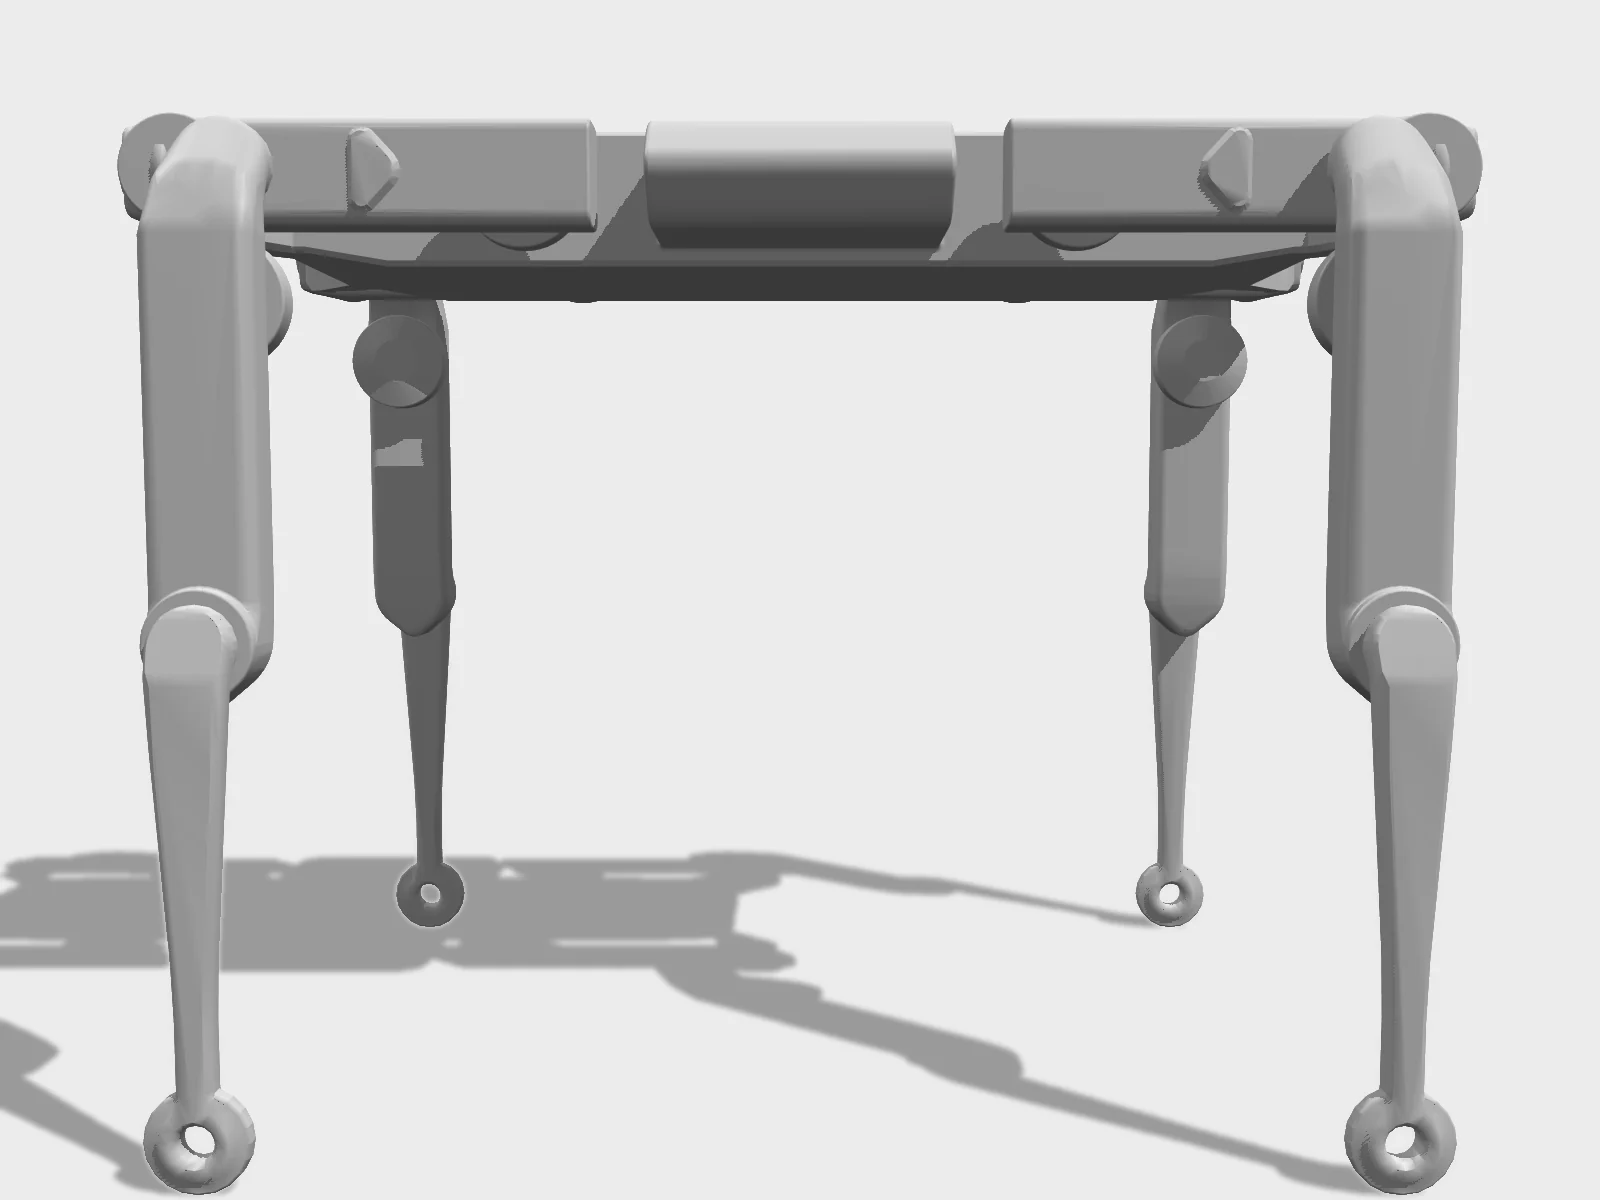
Side view of the same URDF (xacro) render, the model's zero pose.Rendered by Hyperspawn from open-dynamic-robot-initiative/robot_properties_solo (BSD-3-Clause) · Hyperspawn render · source 4 s turntable of the URDF (xacro) studio render.Rendered by Hyperspawn from open-dynamic-robot-initiative/robot_properties_solo (BSD-3-Clause) · Hyperspawn render · source Reactive Walking Controller for Solo-12Open Dynamic Robot Initiative · official embed · source Controlling the Solo12 Quadruped Robot with Deep Reinforcement LearningOpen Dynamic Robot Initiative · official embed · source Introduction Video - Open Dynamic Robot InitiativeOpen Dynamic Robot Initiative · official embed · source
0
Verified builds
1
Labs & spaces
1
Maker HQ
1
Countries
No verified build of Solo-12 on the map yet. The first reviewed build report puts the first bright point here. Report a build or start one.
humanoidrobots.systemsKnow ithumanoidrobot.buildBuild itpartial · All parts are self-sourced (several are EU email-quote items); needs custom PCB assembly, SLS/SLA printing and some machining. PAL Robotics' Solo12 kit has been discontinued.humanoidrobots.trainingTrain ithumanoidrobots.teamFind its crewhumanoidrobots.earthSee it on the map