Pupper v3
Stanford Student Robotics / Hands-On Robotics · United States · Stanford · active
Plates · credit and license on each
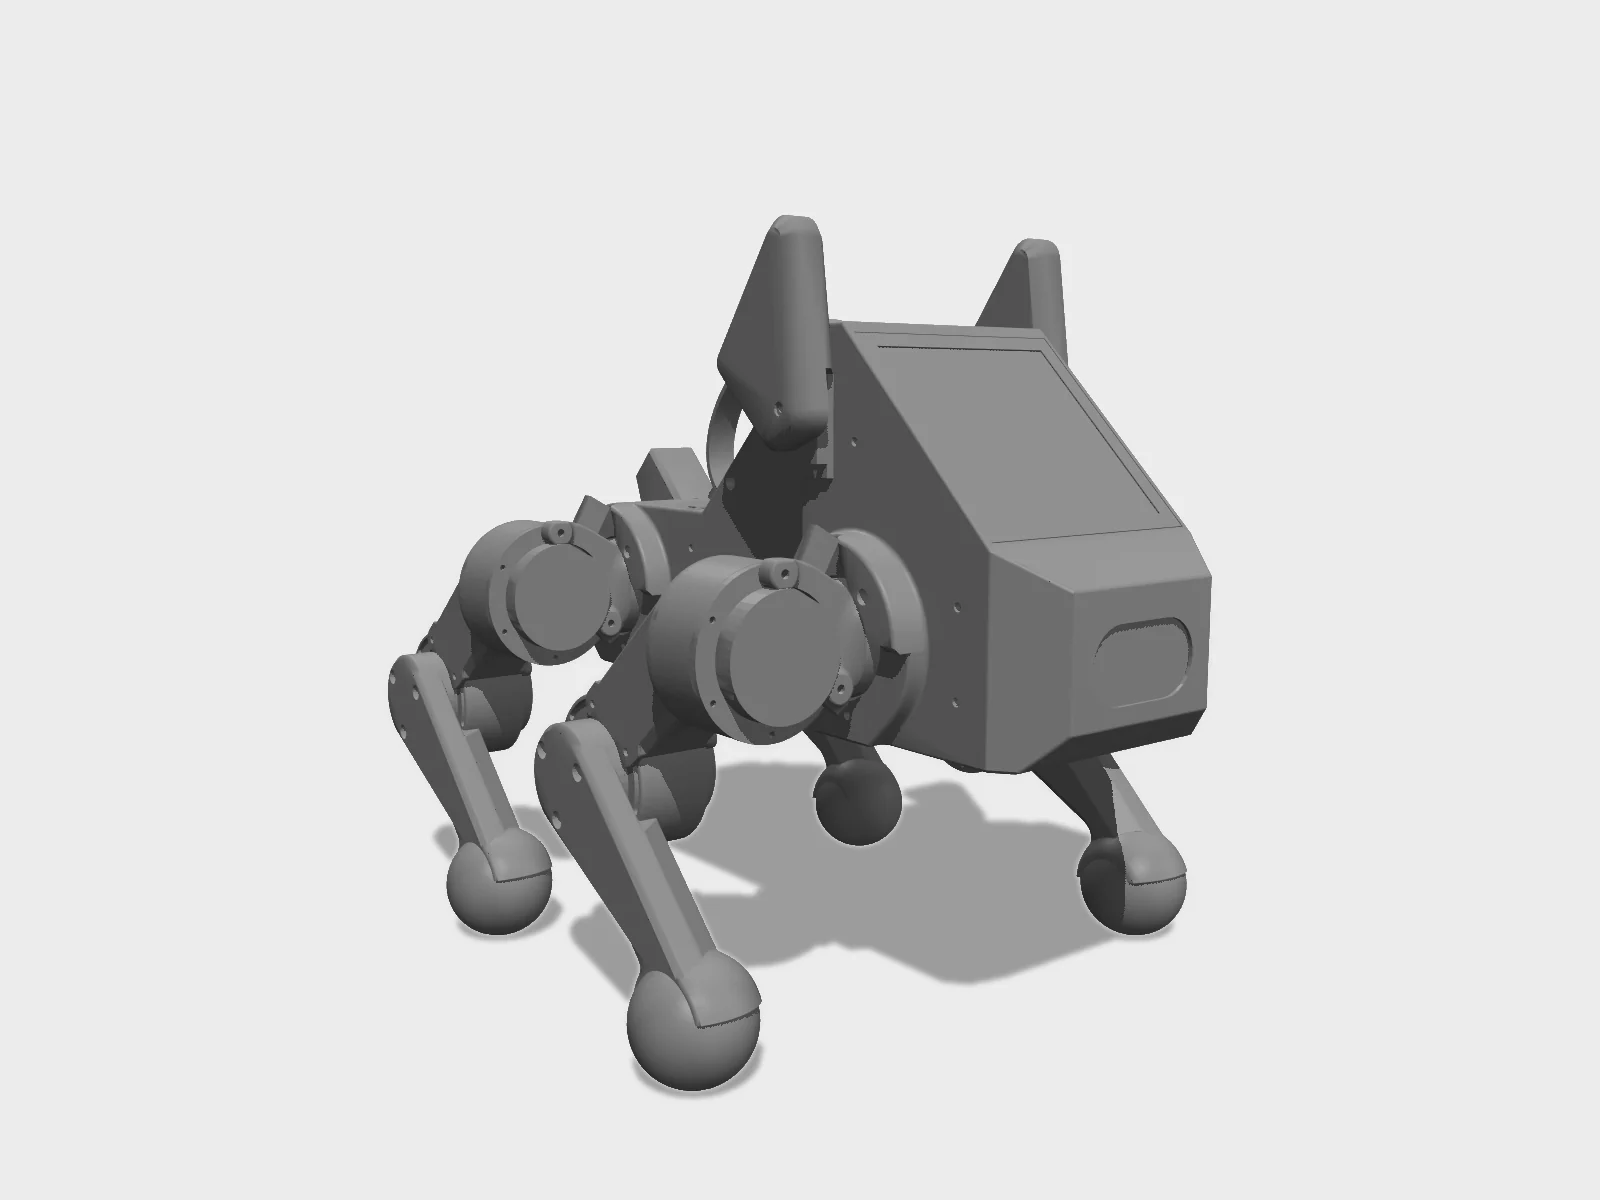
Studio render of the published MJCF, keyframe pose from the model. Geometry only; colours are the model's own materials.Rendered by Hyperspawn from G-Levine/pupper_v3_description (MIT) · Hyperspawn render · source 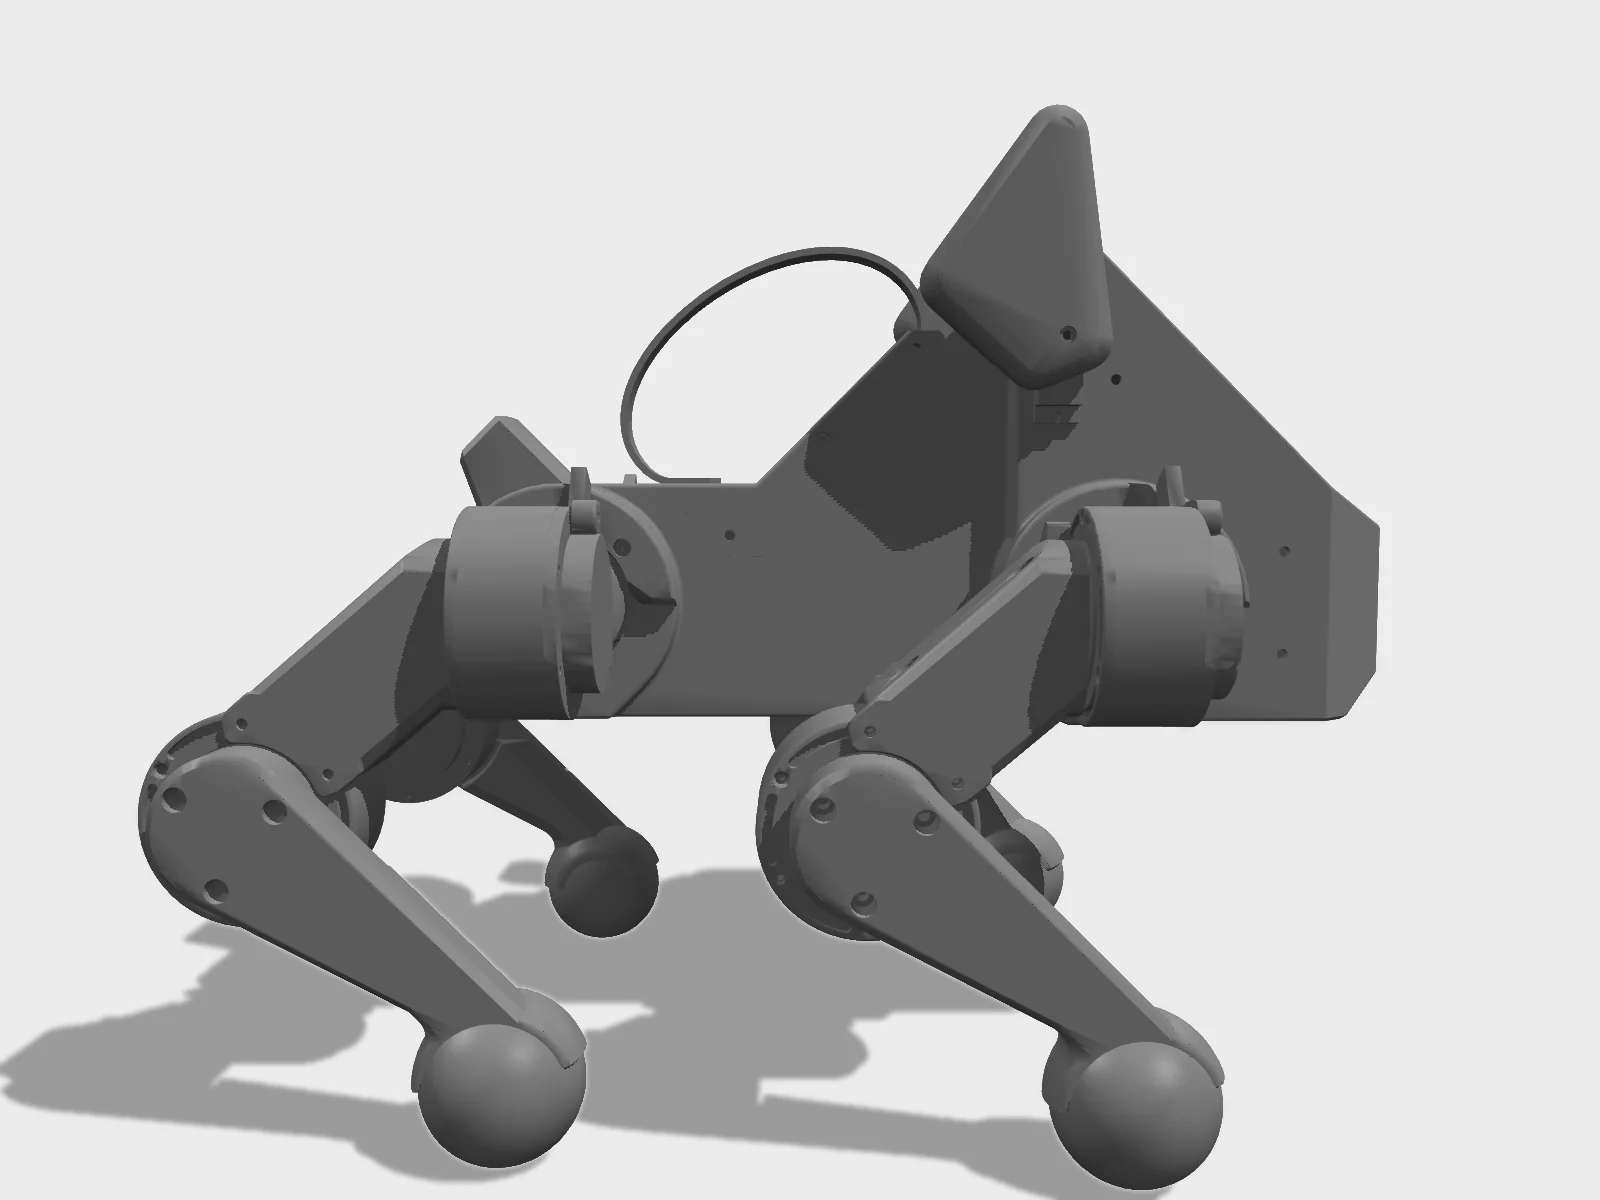
Side view of the same MJCF render, keyframe pose from the model.Rendered by Hyperspawn from G-Levine/pupper_v3_description (MIT) · Hyperspawn render · source 4 s turntable of the MJCF studio render.Rendered by Hyperspawn from G-Levine/pupper_v3_description (MIT) · Hyperspawn render · source 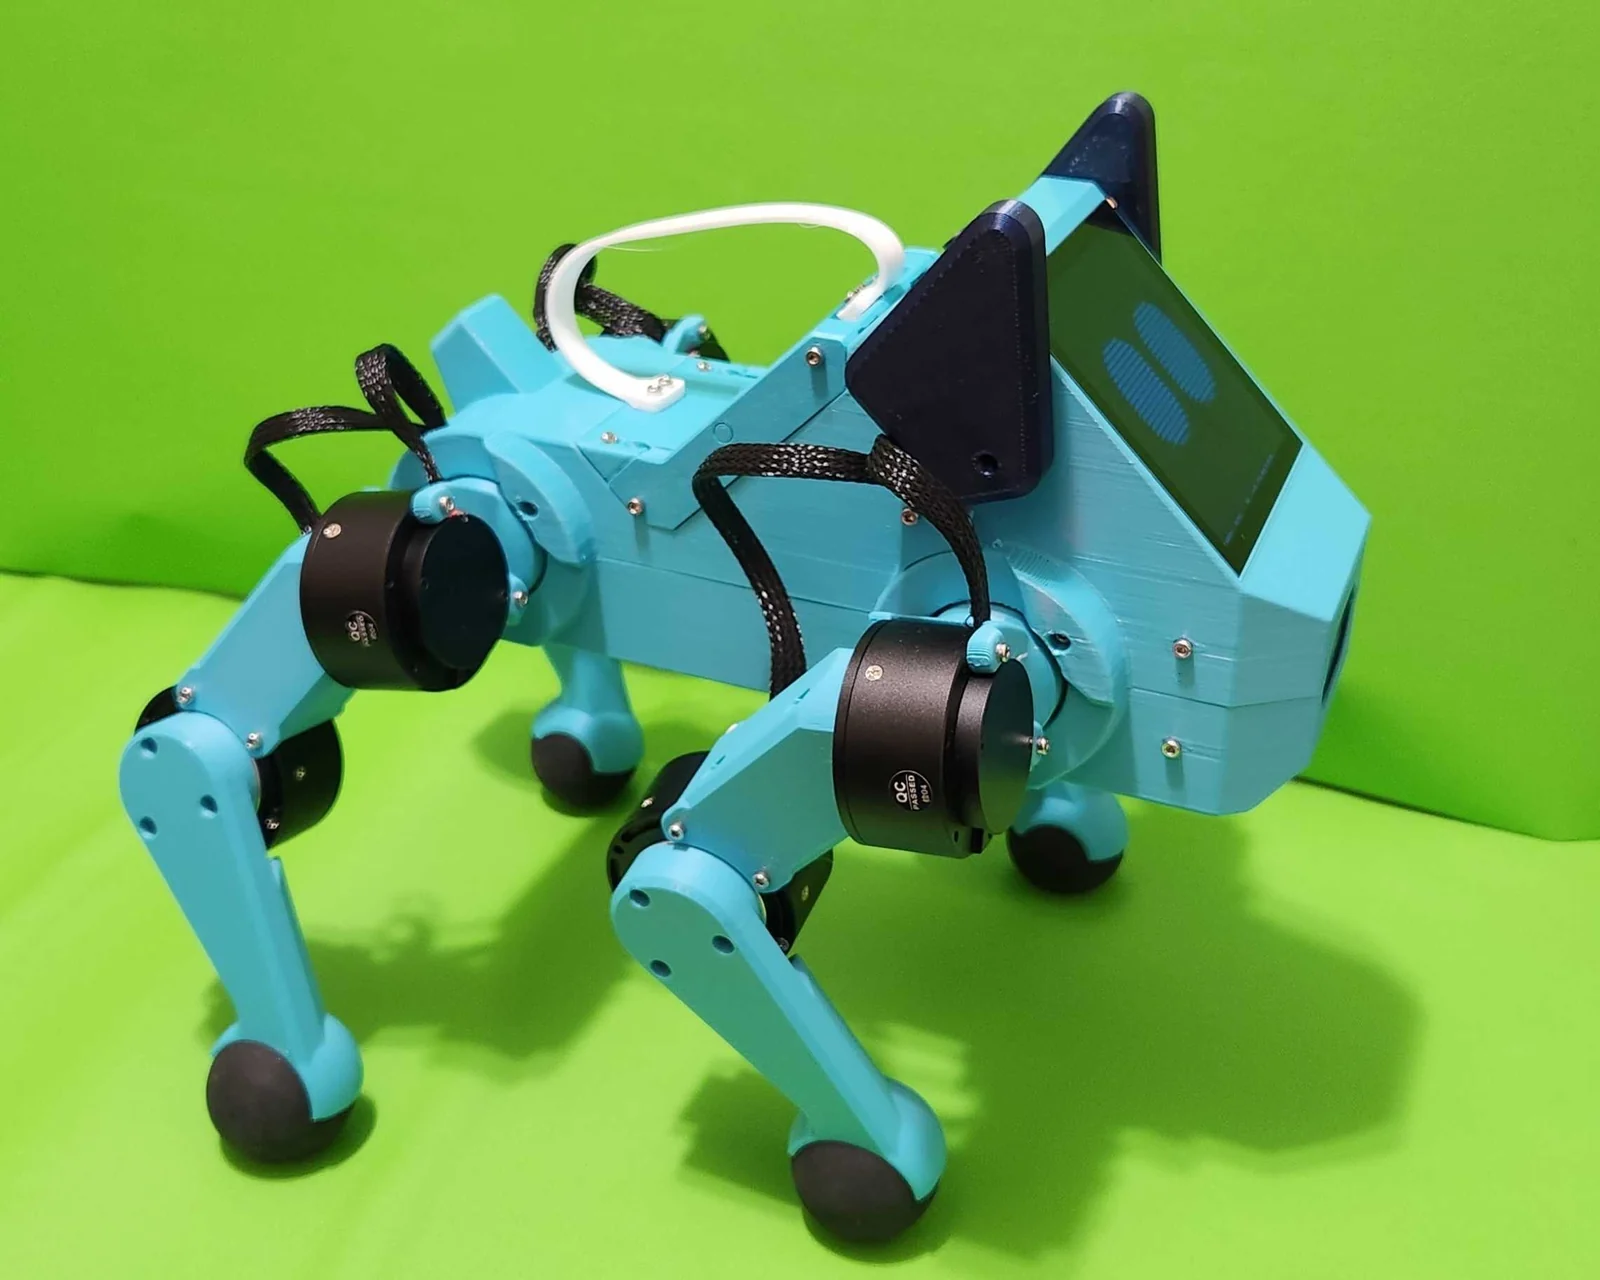
From the pupper-v3 documentation.Hands-On Robotics (pupper-v3-documentation) · AGPL-3.0 · source

0
Verified builds
1
Labs & spaces
1
Maker HQ
1
Countries
No verified build of Pupper v3 on the map yet. The first reviewed build report puts the first bright point here. Report a build or start one.